AGV y AMR son tecnologías utilizadas para automatizar movimientos internos de mercancía, pero no funcionan exactamente igual ni ofrecen el mismo nivel de flexibilidad.
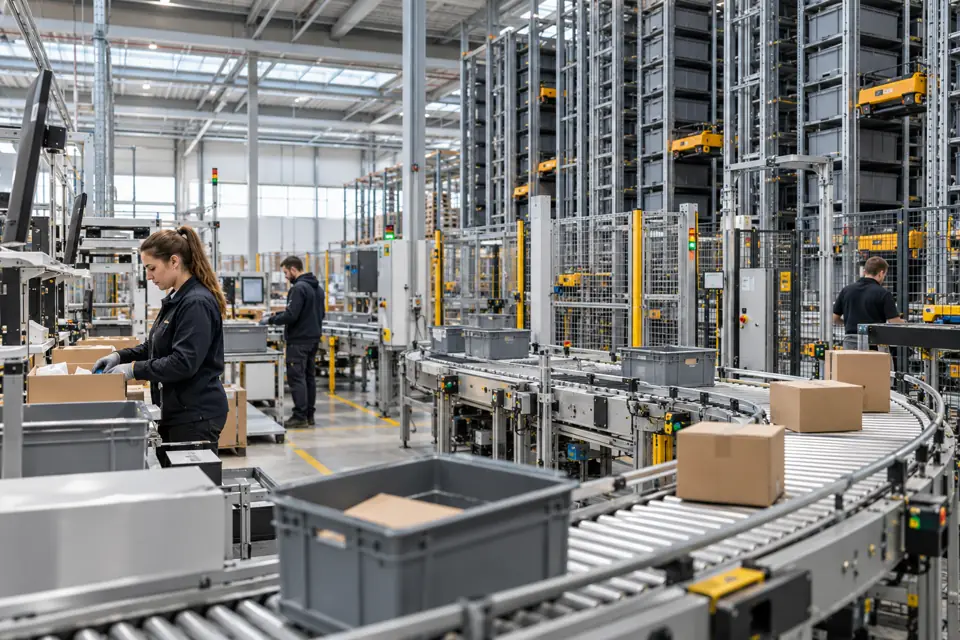
La decisión no debería empezar por cuál es más moderno. Debe empezar por qué se quiere mover, entre qué puntos, con qué frecuencia y qué variabilidad existe en la operación.
Qué es un AGV
AGV significa Automated Guided Vehicle.
Tradicionalmente estos vehículos se desplazan siguiendo rutas definidas mediante tecnologías como:
- cintas;
- marcas;
- reflectores;
- guiado magnético;
- rutas virtuales configuradas.
Su principal fortaleza aparece en movimientos repetitivos y relativamente estables.
Por ejemplo:
- transportar palets entre producción y almacén;
- mover mercancía entre recepción y reserva;
- abastecer una línea;
- trasladar unidades entre puntos fijos.
Qué es un AMR
AMR significa Autonomous Mobile Robot.
Estos robots utilizan sensores, mapas y sistemas de navegación para moverse de forma más flexible por el entorno.
Pueden recalcular rutas ante obstáculos o cambios.
Esto permite utilizarlos en operaciones donde los puntos de trabajo o recorridos tienen mayor variabilidad.
La diferencia principal está en la navegación
Simplificando, un AGV suele depender más de una ruta definida mientras que un AMR puede tomar decisiones de navegación con mayor autonomía.
Esto no significa que todos los AGV sean rígidos ni que todos los AMR puedan moverse libremente en cualquier entorno.
Las capacidades dependen del fabricante, sensores, software y configuración.
Por eso conviene evaluar una solución concreta y no únicamente la etiqueta tecnológica.
Flexibilidad del layout
Un almacén que cambia con frecuencia puede valorar especialmente la flexibilidad.
Modificar rutas físicas o infraestructura puede resultar más costoso que actualizar mapas y reglas de navegación.
En cambio, una operación muy estable puede beneficiarse de un recorrido simple y predecible.
El layout del almacén debe analizarse antes de decidir la tecnología.
Qué mercancía deben transportar
AGV y AMR pueden trabajar con distintos soportes según el equipo:
- palets;
- cajas;
- carros;
- contenedores;
- racks;
- unidades especiales.
No basta con conocer el peso.
También importan:
- dimensiones;
- estabilidad;
- forma de carga;
- altura;
- punto de recogida;
- punto de entrega.
La interfaz física entre robot y mercancía puede condicionar todo el proyecto.
Tráfico y convivencia con personas
Un almacén no es un entorno vacío.
Puede haber:
- operarios;
- carretillas;
- otros robots;
- puertas;
- cruces;
- zonas de picking;
- estaciones.
La seguridad debe diseñarse desde el principio.
También debe analizarse el efecto operativo: un robot capaz de evitar obstáculos puede reducir velocidad si circula constantemente por una zona congestionada.
Capacidad real
La capacidad no debe calcularse únicamente a partir de la velocidad máxima del equipo.
Hay que considerar:
- distancia;
- carga y descarga;
- esperas;
- cruces;
- recarga;
- congestión;
- disponibilidad;
- prioridades.
Un vehículo que pasa gran parte del tiempo esperando una estación no mejora el flujo global.
AGV en procesos repetitivos
Un AGV puede encajar especialmente bien cuando:
- origen y destino cambian poco;
- existe una frecuencia estable;
- el flujo es predecible;
- se transportan unidades homogéneas;
- el recorrido puede protegerse o definirse claramente.
En estos casos la simplicidad puede ser una ventaja.
AMR en operaciones variables
Un AMR puede ser atractivo cuando:
- existen múltiples destinos;
- las prioridades cambian;
- el layout evoluciona;
- debe convivir con personas;
- se necesita escalar añadiendo robots;
- las rutas alternativas aportan valor.
La flexibilidad, sin embargo, no elimina la necesidad de procesos claros.
Picking asistido por robots
Los AMR pueden utilizarse para reducir desplazamientos de picking.
Por ejemplo, un robot puede:
- acompañar al operario;
- recoger contenedores;
- trasladarlos a consolidación;
- llevar pedidos entre zonas.
Esto no convierte automáticamente el proceso en goods-to-person.
El diseño debe decidir qué se mueve: persona, mercancía o ambos.
Nuestra guía de picking en almacén ayuda a entender el proceso antes de automatizarlo.
Integración con SGA o WMS
El robot necesita saber qué tarea ejecutar.
El WMS o SGA puede generar órdenes según:
- pedidos;
- reposiciones;
- prioridades;
- inventario;
- capacidad.
Después una capa de control puede asignar la tarea a un vehículo concreto.
En instalaciones complejas puede existir un WCS o sistema de gestión de flota entre el WMS y los equipos.
Gestión de flota
Cuando existen varios robots, no basta con enviar destinos individualmente.
El sistema puede necesitar coordinar:
- asignación de tareas;
- tráfico;
- prioridades;
- carga de batería;
- disponibilidad;
- mantenimiento;
- bloqueos.
El rendimiento de la flota depende tanto del software como del hardware.
Recarga y disponibilidad
Los equipos eléctricos necesitan gestionar energía.
La estrategia puede incluir:
- recarga programada;
- recarga por oportunidad;
- cambio de batería;
- estaciones automáticas.
Una mala estrategia puede reducir capacidad precisamente durante un pico de trabajo.
Por eso conviene calcular disponibilidad sobre un ciclo completo.
Escalabilidad
Una ventaja habitual de sistemas móviles es poder aumentar capacidad añadiendo unidades.
Pero esa escalabilidad tiene límites.
Más robots pueden generar:
- tráfico;
- colas;
- saturación de estaciones;
- interferencias.
Antes de ampliar flota hay que comprobar cuál es realmente el cuello de botella.
AGV y AMR frente a transportadores
Los transportadores ofrecen un flujo muy eficiente entre puntos fijos.
Los robots móviles suelen aportar más flexibilidad física.
La elección depende de:
- volumen;
- estabilidad;
- espacio;
- distancia;
- necesidad de cambios.
No existe una tecnología superior en todos los escenarios.
Cuándo no automatizar todavía
Puede ser prematuro implantar robots cuando:
- el inventario no es fiable;
- los procesos cambian continuamente;
- no se conocen tiempos actuales;
- existen demasiadas excepciones;
- el volumen no justifica la inversión;
- el layout todavía está en revisión.
Primero puede tener más sentido digitalizar y medir.
La guía de almacenes automatizados explica cómo plantear una automatización por fases.
Qué medir antes del proyecto
Antes de comparar proveedores conviene conocer:
- movimientos diarios;
- distancias;
- pesos;
- tiempos;
- picos;
- esperas;
- disponibilidad requerida;
- coste actual;
- errores;
- crecimiento previsto.
Sin línea base es difícil saber si la automatización ha mejorado realmente la operación.
Cómo comparar alternativas
Una evaluación debería incluir:
- inversión;
- integración;
- infraestructura;
- mantenimiento;
- escalabilidad;
- flexibilidad;
- seguridad;
- soporte;
- capacidad real;
- coste total.
También conviene simular qué ocurre si cambian volumen o layout.
El robot debe resolver un cuello de botella
AGV y AMR pueden reducir recorridos y automatizar movimientos repetitivos, pero no sustituyen el diseño de procesos.
La mejor tecnología será la que elimine una limitación concreta sin crear otra en el punto siguiente.
En Warefy podemos trabajar sobre la capa de software e integración que conecta pedidos, inventario y automatización dentro de un proyecto de automatización de almacenes.
¿Necesitas adaptar la gestión de tu almacén?
En Warefy desarrollamos software SGA y WMS a medida y conectamos la operativa del almacén con otros sistemas de la empresa.